EUV 선폭은 정상인데 결함이 남는 이유
EUV 노광에서는 평균 선폭(CD)이 목표에 들어와도 드문 브리지·단선·콘택 누락이 발생할 수 있습니다. 삼성전자 등록특허는 반복 관찰한 패턴 윤곽선을 확률분포로 학습하고, KLA의 두 등록특허는 예측확률을 실측과 대조하거나 제한된 검사자원을 투입할 위치를 누적 기대결함으로 정합니다. 실제 청구항에서는 모델 종류, 확률을 검증하는 순서, 검사 위치를 고르는 연산이 서로 다르게 보호됩니다.
공정개발팀은 평균 선폭과 균일도가 목표에 도달했다고 보고하지만, 검사에서는 일부 패턴이 서로 이어지거나 끊어진 흔적이 발견될 수 있습니다. 왜 평균값이 정상인데 치명적인 결함이 남을까요? EUV 결함을 이해하려면 결함 발생의 물리적 원인과 그 결함을 예측·검증·선별검사하는 소프트웨어의 기능을 분리해야 합니다.
1. 평균 CD와 희귀결함 확률은 같은 지표가 아닙니다
EUV 노광에는 13.5nm 파장의 광이 이용됩니다. 극미세 패턴에서는 흡수 광자 수의 통계적 변동, 전자·레지스트의 국부 반응, 현상·식각 조건의 편차가 겹칠 수 있습니다. 그래서 평균 CD가 양호하더라도 일부 위치에만 미세 브리지(microbridge), 단선(break), 콘택홀 누락(missing contact) 등 확률적 결함이 생깁니다. 평균 CD·LCDU(국부 선폭 균일도)가 중요하다는 사실과 희귀결함을 그 지표만으로 설명할 수 없다는 사실은 양립합니다.
확인방법도 세 층으로 나눠야 합니다. CD-SEM에서는 패턴의 윤곽선·선폭 분포를, 광학·전자빔 검사에서는 실제 결함 위치를, 금속배선의 serpentine·fork-fork 전기적 시험에서는 단선·브리지로 인한 연결 상태를 확인합니다. imec는 2025년 2월 공식 발표에서 High-NA EUV 단일 노광으로 구현한 20nm 피치 금속배선 시험구조의 전기적 수율이 90%를 넘었다고 보고했습니다. 이는 특정 시험구조의 결과이지 아래 특허의 실시성과를 입증한 수치는 아닙니다.
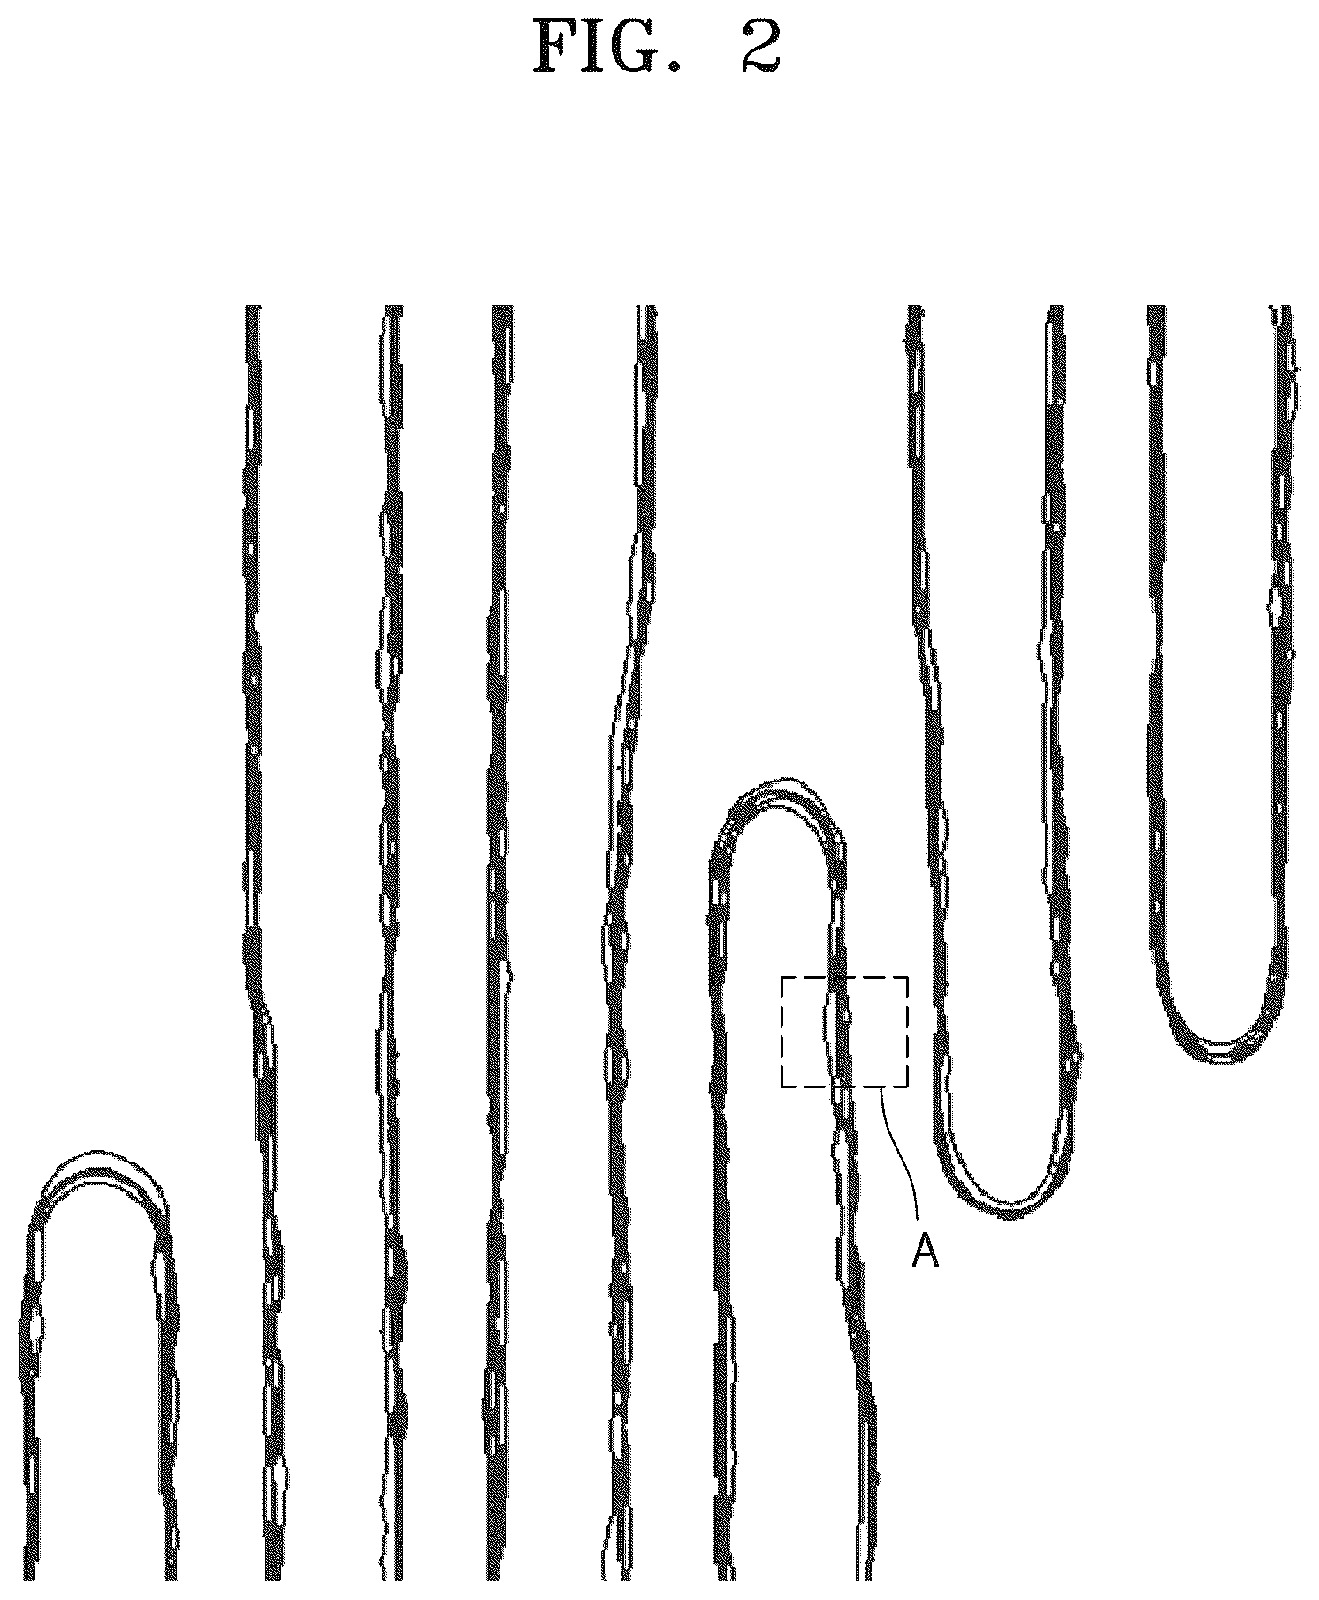
이 도면의 관찰대상은 단일 CD 값보다 동일 설계 위치에서 여러 번 검출되는 경계의 분포입니다. 그 분포를 어떤 입력·출력 형태로 모델에 전달하느냐가 첫 번째 특허의 핵심입니다.
2. 삼성전자: 윤곽선 히스토그램 학습과 EUV 마스크 제조는 다른 독립항입니다
삼성전자의 US11989873B2는 2024년 5월 21일 등록됐습니다. 그 독립방법항 1은 여러 SEM 영상에서 설계 패턴의 contour를 추출하고, 추출 contour로 histogram image를 생성한 다음, 설계 레이아웃 및 레지스트·공중상(aerial image)·기울기·밀도·광자 맵 등 청구된 입력정보로 histogram을 출력하도록 확률모델을 학습하는 구성을 포함합니다. CycleGAN 포함은 독립항 1에 명시된 필수요소입니다.
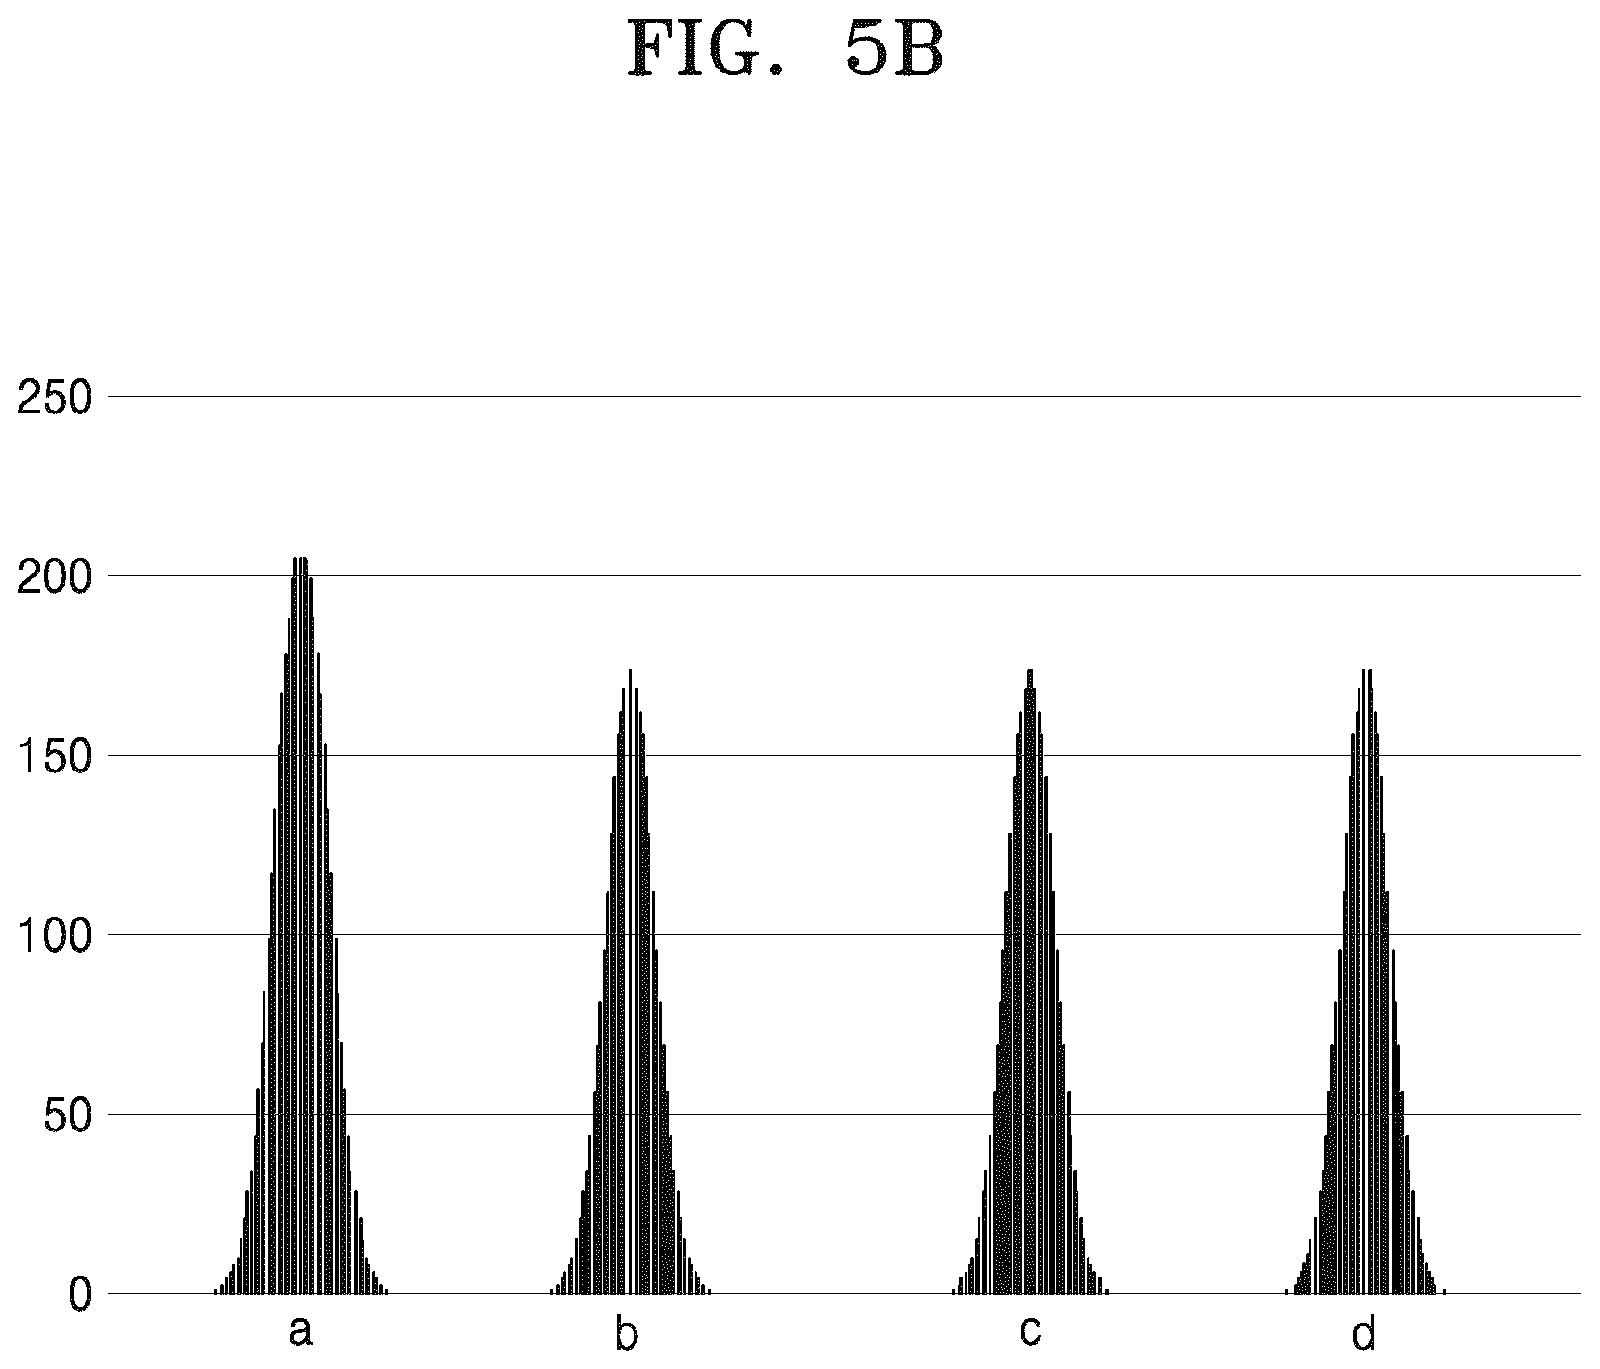
이 히스토그램에서 중요한 것은 빈도가 관측된 위치마다 다르다는 사실입니다. 모델을 바꿀 때에도 이 분포를 어떤 정답 데이터로 생성하고 학습하는지 함께 살펴야 합니다.
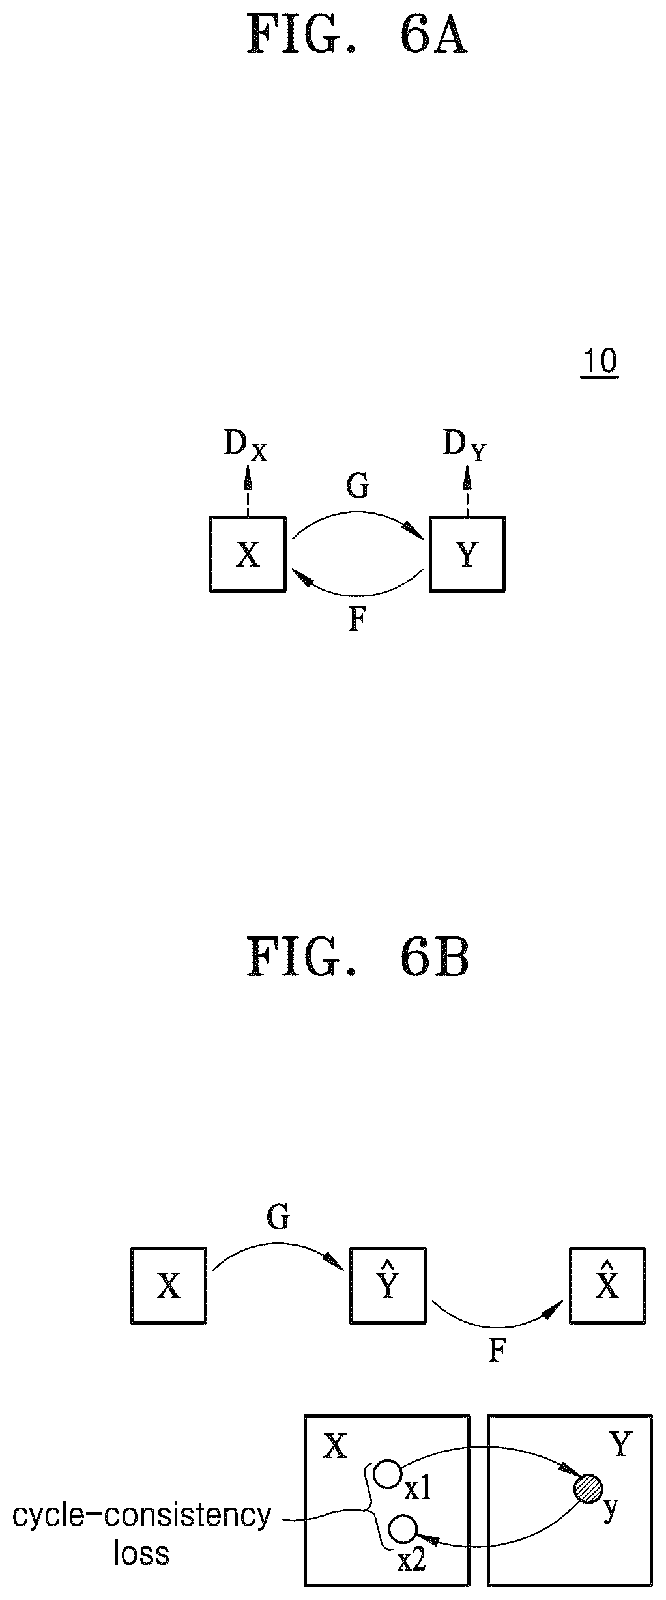
그렇지만 등록 독립방법항 10항은 OPC(광학근접보정) → contour histogram에 의한 OPC 검증 → 결과에 따른 EUV 포토마스크 제조라는 별도 경로를 청구합니다. 이 10항의 필수문언에 CycleGAN은 없고 종속항 13에서 추가됩니다. 별도 독립 시스템항 14도 픽셀별 윤곽선 존재확률이 담긴 histogram 출력을 요구하지만 CycleGAN은 종속항 16에 나타납니다. 따라서 CycleGAN을 다른 모델로 바꾸는 설계는 1항의 문언과 비교해볼 수 있어도, 그것만으로 특허 전체의 모든 독립항을 벗어났다고 판단할 수는 없습니다. 대응 미국 공개공보 US20220292669A1과 독립항의 실질적인 구성도 대조해야 합니다.
| 독립항 | 청구되는 행위·구조 | 확인할 증거 |
|---|---|---|
| 삼성 1항 · 학습방법 | 반복 SEM contour → histogram → CycleGAN 포함 모델학습 | 반복영상·학습 정답·모델구조 |
| 삼성 10항 · 마스크 제조 | OPC → histogram 기반 검증 → 마스크 제조 | OPC 검증·마스크 제작이력 |
| 삼성 14항 · 시스템 | 설계 관련 입력 → contour 위치확률 histogram | 시스템 입력·출력·실행구조 |
3. KLA 첫 번째 특허: 모델이 낸 확률은 실제 검사결과와 맞아야 합니다
위험한 패턴 위치를 높은 순위로 잘 정렬하는 모델이라도, 그 모델이 내놓은 ‘발생확률 0.01%’가 실제 관측빈도에 부합하는지는 별도 문제입니다. 모델의 순위 성능과 확률의 보정(calibration)을 구분해야 합니다.
KLA의 등록특허 US12561790B2는 2026년 2월 24일 등록됐습니다. 독립방법항 1의 처리에는 초기 결함확률 수신, 광학 또는 전자빔 도구를 이용한 실제 결함 촬영, 결함위치별 모델확률 산출, 확률구간별 목표 예측해상도를 먼저 결정한 후 bin으로 그룹화, 예측과 관측의 일치도 판단 및 모델 조정이 포함됩니다.
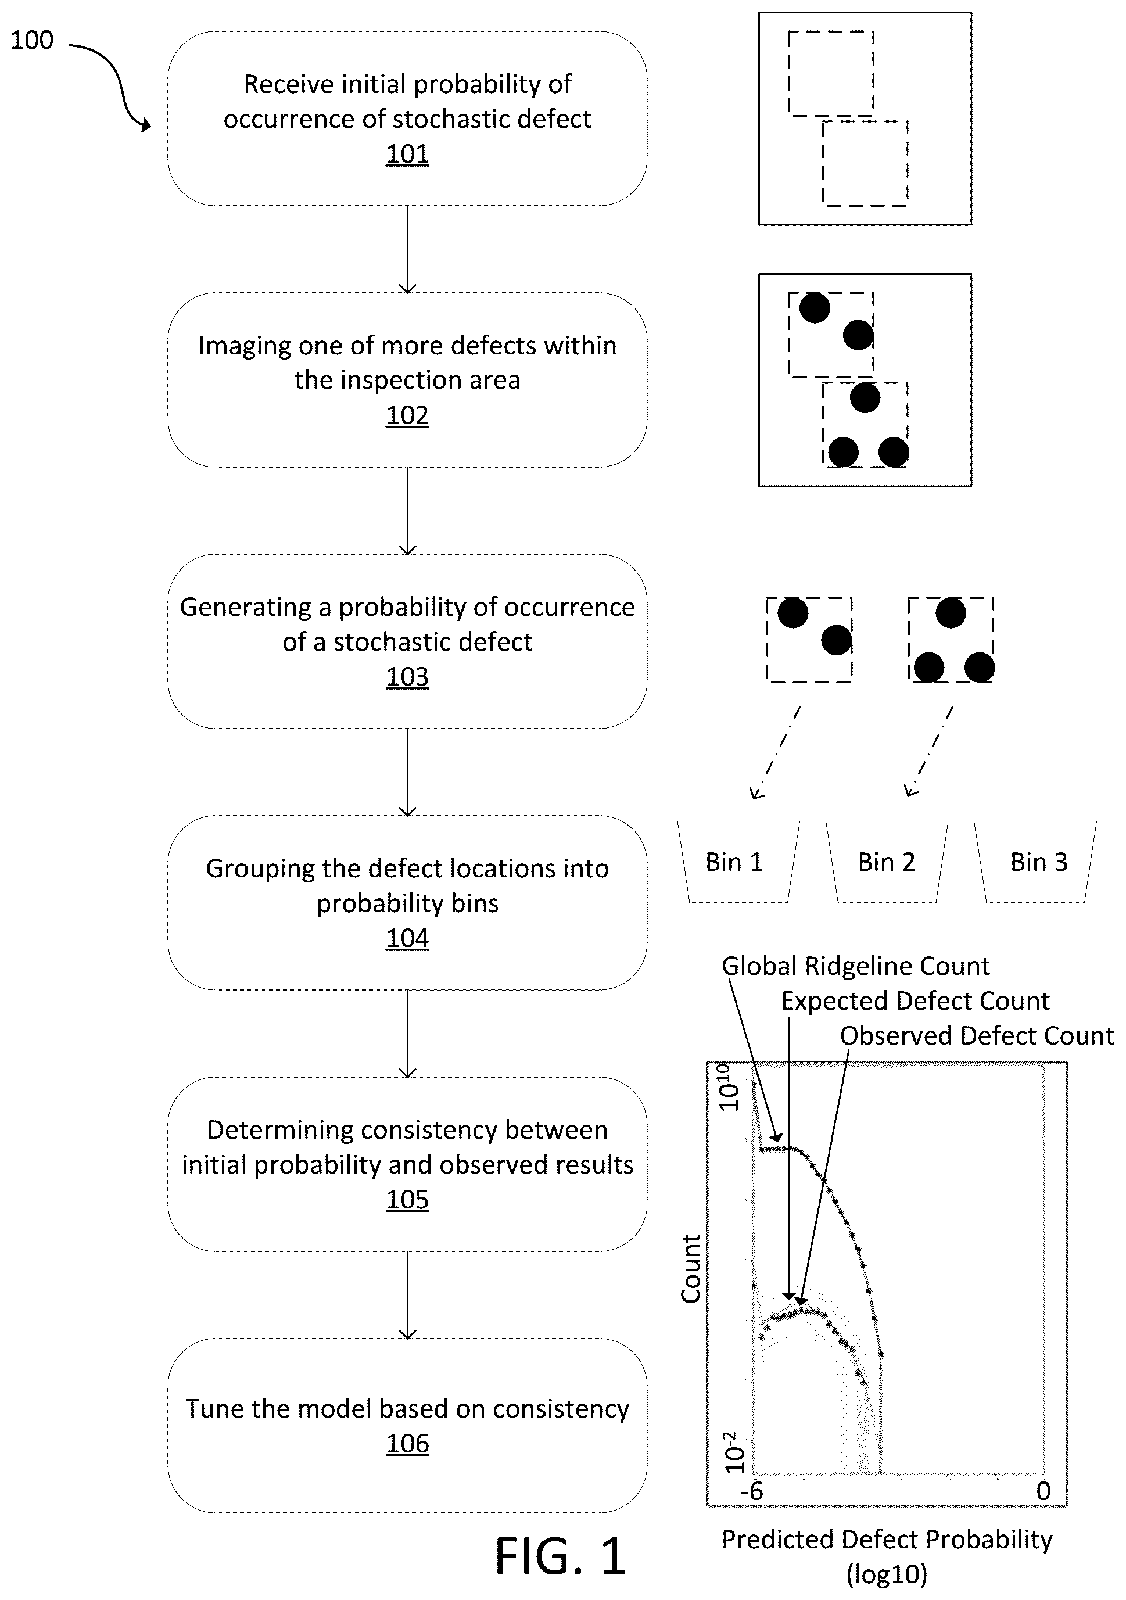
대응 공개공보 US20250104214A1의 독립항 1에는 그룹화가 있었지만, 그룹화 전에 bin별 원하는 해상도를 결정한다는 요건은 종속항 2에 있었습니다. 등록 독립방법항 1에는 이 한정이 포함되고, 시스템 독립항 10과 비일시적 저장매체 독립항 18에도 반영됩니다. 공개 20항·등록 18항의 번호만 비교하면 놓치기 쉬운 변화입니다. 다만 어느 거절이유 때문에 이 한정이 독립항에 들어왔는지는 공식 심사서류 확보 전까지 확정하지 않습니다.
일치도 측정방법의 예로 Brier score의 평균 (pᵢ−yᵢ)², binary cross-entropy, RMSE 등이 있습니다. 그러나 Brier score는 종속항 3의 선택적 검증기법 중 하나입니다. 실제 기술효과를 검토할 때에는 확률구간별 검사 분모와 검사기의 오검출·미검출, 학습과 검증 샘플의 분리도 확인해야 합니다.
4. KLA 두 번째 특허: 어느 곳을 얼마나 검사할지 정하는 방법
KLA의 또 다른 등록특허 US12579631B2는 2026년 3월 17일 등록됐습니다. 독립방법항 1은 초기 결함발생확률을 받는 데서 출발하지만, 실제 결함을 촬영해 모델을 조정하는 앞선 특허와는 다릅니다. 여기서는 위치별 확률 정렬 → 누적 기대결함 수 산정 → 전체 기대결함 대비 분율로 정규화 → 목표 임계값을 충족하는 위치 수 결정이 청구됩니다.
위치별 확률을 pᵢ라고 하면 전체 기대결함 수는 E\[N\]=Σpᵢ이고, 큰 확률부터 상위 k곳의 누적합을 Eₖ라고 하면 Eₖ/E\[N\]으로 검사 대상의 예상결함 비중을 구할 수 있습니다. 합의 기댓값 계산에 위치별 사건의 독립성은 필수는 아니지만, 실제 결함 수의 분산이나 신뢰구간은 위치 간 상관관계에 영향을 받습니다.
| 가상 검사위치 | 누적 기대결함 | 전체 0.90 대비 |
|---|---|---|
| 1위: p=0.40 | 0.40 | 44.4% |
| 상위 3곳: 0.40+0.20+0.10 | 0.70 | 77.8% |
| 상위 4곳: 앞의 값+0.08 | 0.78 | 86.7% |
| 전체 6곳 | 0.90 | 100% |
이것은 계산 설명을 위한 가상의 6곳입니다. 기대결함의 80% 이상을 대상으로 정했다면 상위 4곳을 선택하게 됩니다. 이는 KLA 특허의 실제 시험결과나 고정된 청구 수치가 아닙니다.
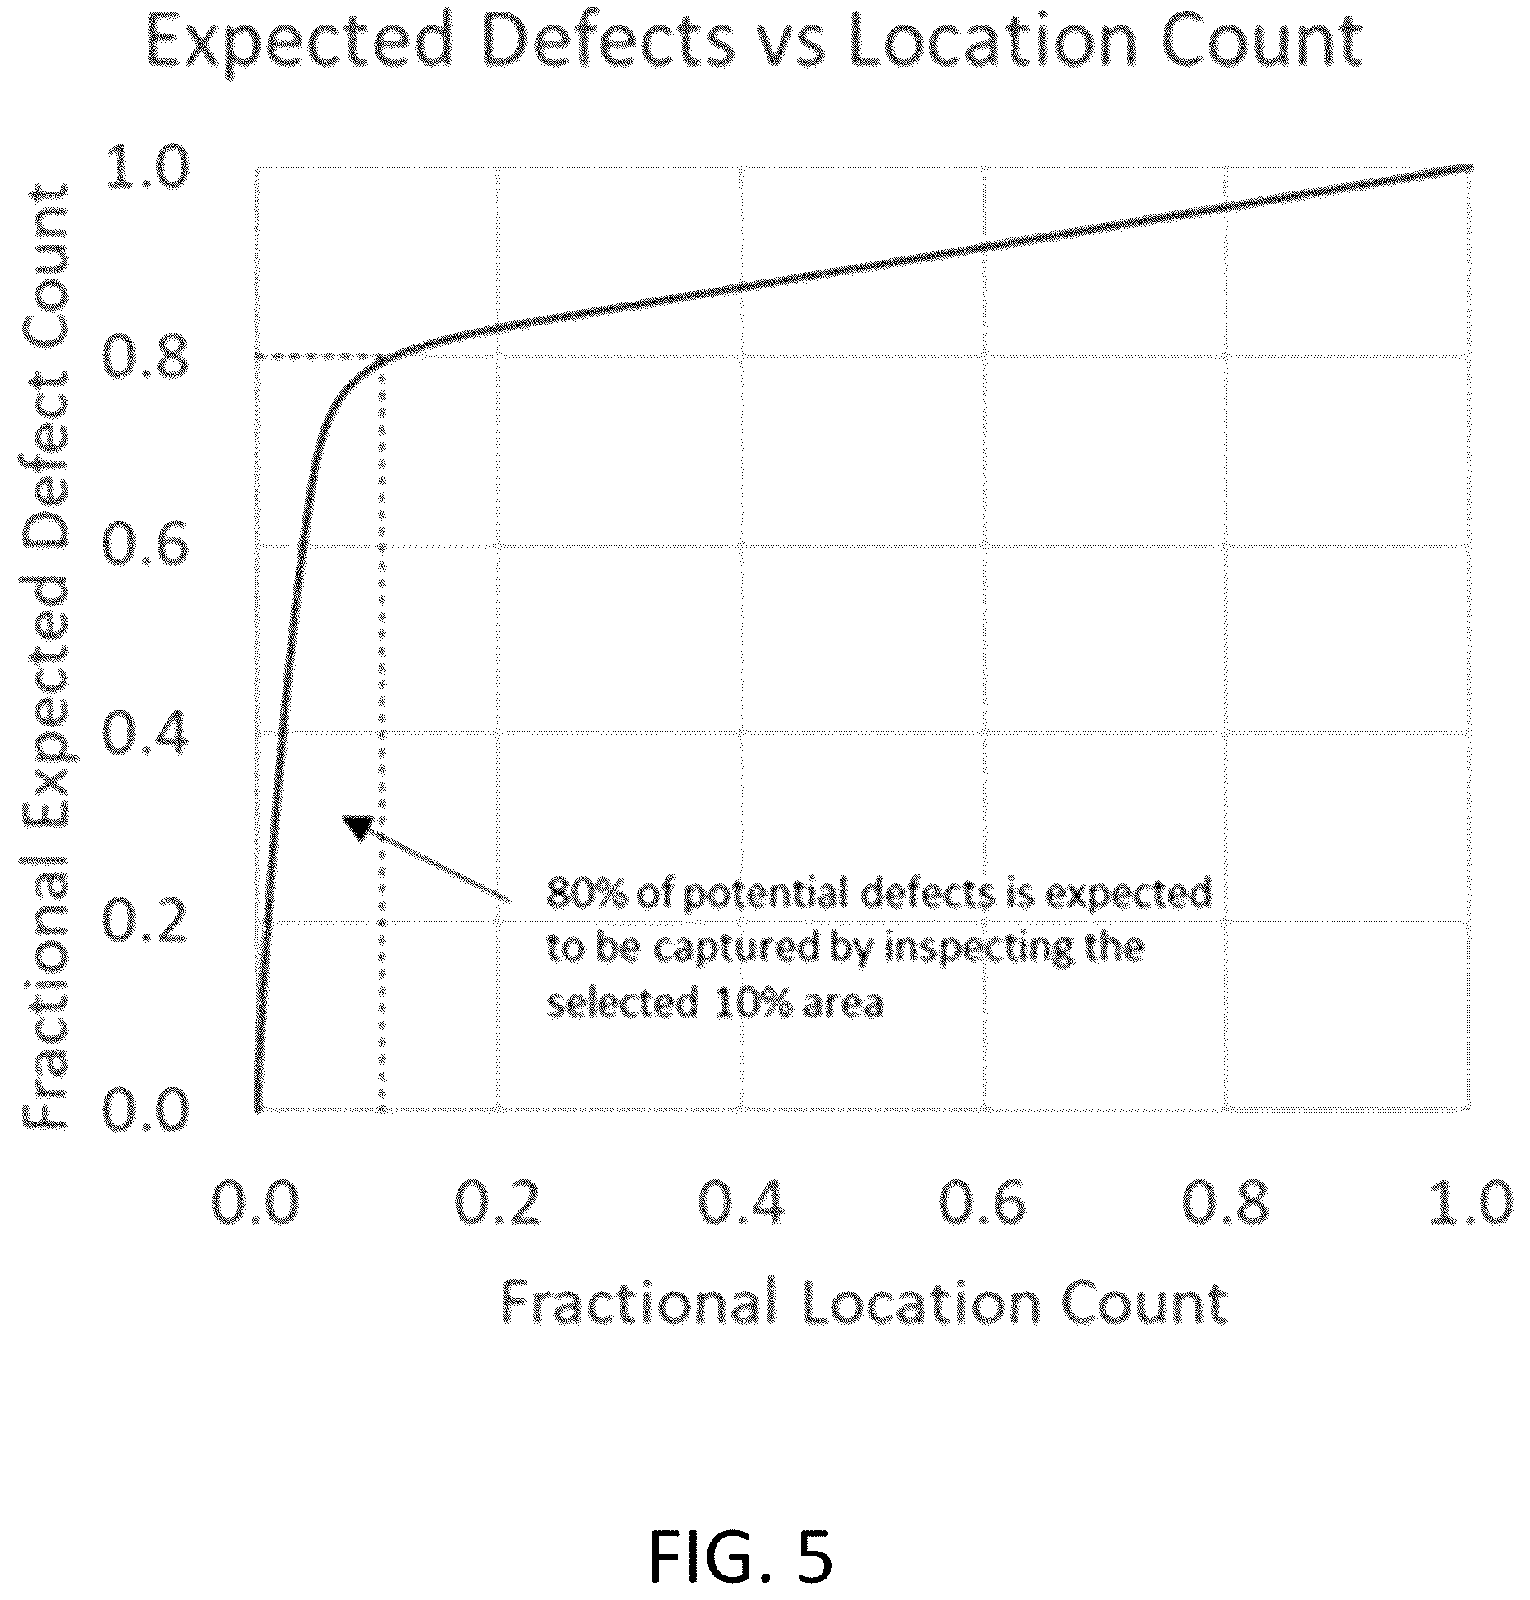
이 등록 독립항 1은 검사 위치의 개수를 산정하는 연산을 직접 청구합니다. 특정 위치를 실제 검사하는 단계까지 당연한 필수요건으로 덧붙이면 안 됩니다. 대응 US20250104215A1 공개항 1은 핵심문언이 실질적으로 유지됐습니다. 첫 번째 KLA 등록특허와 두 번째 KLA 등록특허는 이름이 같고 공통 우선권 관련 자료가 있지만 다른 미국 정규출원입니다.
5. 모델을 교체했는가보다 먼저 청구항이 요구하는 연산을 봐야 합니다
| 비교 대상 | 독립항의 핵심 처리 | 실제 확인할 자료 |
|---|---|---|
| 삼성 US11989873B2 1항 | 반복 SEM contour → histogram → CycleGAN 학습 | SEM 샘플·정답 데이터·모델 그래프 |
| KLA US12561790B2 1항 | 실제 영상 → 해상도 선결정 → bin 분류 → 일치도·튜닝 | 검사원본·bin 설정·보정 로그 |
| KLA US12579631B2 1항 | 위험도 정렬 → 기대결함 누적 → 정규화 → 위치 수 산출 | 위치별 확률·정렬·기대결함·선정기준 |
같은 KLA calibration 기술의 유럽 공개공보 EP4716846A1과 한국 공개공보 KR20260079318A에서는 bin별 목표 해상도의 선결정이 공개 독립항 1이 아니라 종속항 2에 있습니다. 이것은 미국의 등록청구항과 각국의 공개청구항을 동일하게 취급할 수 없다는 사례입니다. 공개출원 문언만으로 해당 국가에 동일한 범위의 등록권리가 확정됐다고 판단해서도 안 됩니다. 실제 공급·서비스 행위가 어느 나라에서 누구에 의해 이뤄지는지도 별도로 확인해야 합니다.
6. 마치며 — 공정개발팀에 무엇을 남길 것인가
확률적 결함 대응기술을 개발하는 기업이라면 ‘AI 예측 정확도’라는 하나의 지표에 모든 문제를 묶어서는 안 됩니다. 먼저 동일 위치에서 반복 촬영한 윤곽선 분포를 남겨야 모델이 학습한 내용을 설명할 수 있습니다. 다음으로 예측확률과 실제 검사결과, 검사 분모 및 보정 이력을 보존해야 확률값 자체의 정확도를 확인할 수 있습니다. 마지막으로 위치별 순위·누적 기댓값·검사대상 선정 기준이 있어야 제한된 장비자원을 어디에 투입했는지 재현할 수 있습니다.
이 세 자료의 구분은 연구개발의 다음 행동을 바꿉니다. 형상 변동이 크다면 노광·레지스트·식각 조건을 검토하고, 관측과 확률이 어긋난다면 모델의 보정용 데이터를 재검토하며, 위험 위치에 결함이 집중된다면 검사대상 선정 방식을 개선할 수 있습니다. 무엇을 바꾸었고 어떤 결과를 측정했는지 분리해서 기록해야 다음 특허도 실질적인 기술차이를 보호할 수 있습니다.
평균값으로 놓친 결함은 분포로 확인하고, 예측확률은 실측으로 검증하며, 검사 우선순위는 그 근거를 남겨야 합니다.